
진동과 엔코더 데이터로 기어 손상을 추정하는 PHM 2026 데이터 챌린지
산업 운영 노트 특별편: 기어 손상 추정 데이터 챌린지
PHM Society의 2026년 북미 데이터 챌린지는 저가 센서 데이터로 기어 치면의 손상 상태를 추정하는 과제를 제시했다. 주최 측은 치면 영상을 학습용 실험에만 제공하고 평가용 실험에는 진동, 엔코더, 운전 조건 데이터만 제공했다. 경쟁은 8월 7일 종료되었다.
이 글은 2026년 8월 15일 현재 공개된 PHM Society의 PHM North America 2026 데이터 챌린지 설명 페이지(8월 12일 수정본)와 마감 순위 페이지를 기준으로 작성했다.
기어 가속 수명 시험대를 연출한 이미지이다. 실제 PHM 2026 챌린지의 실험 장비가 아니며 특정 제품이나 사업장을 나타내지 않는다.
저가 센서 기반 기어 손상 추정 과제
챌린지 설명 페이지는 4월 28일에 게시되었고, PHM Society는 5월 4일 챌린지 개시를 공지했다(PHM Society 개시 공지). 과제 설명은 이 챌린지를 저가 센서 측정값으로 기어 이빨의 손상 상태를 추정하는 문제로 정의한다. 이 과제에서 주기적 영상 데이터는 학습 기간에만 사용할 수 있다(챌린지 설명 페이지).
주최 측이 제시한 문제의식은 손상 진전의 편차이다. 마모성 표면 균열과 피로 균열의 진전은 시편마다 편차가 커서 신뢰성 분석에서 큰 분산으로 나타난다. 잔존수명(RUL) 예측, 상태기반 모니터링(CBM), PHM 판단에 사용하는 모델은 이 편차를 고려해야 한다는 것이 과제 설명의 요지이다.
기어 치면 손상의 진행 및 영상 평가의 한계
분해한 평기어의 치면을 촬영하는 장면을 연출한 이미지이다. 챌린지 데이터의 실제 영상이 아니며 특정 제품이나 사업장과 관계없다.
과제의 손상 대상은 기어 치면의 스폴(spall)이다. 과제 설명에 따르면 손상은 마모에서 마이크로 피팅과 피팅을 거쳐 스폴 형성으로 진행되며, 이빨마다 독립적으로 시작되고 진전된다. 이빨 28개의 손상이 각각 따로 진행되므로 기어 전체의 상태를 하나의 값으로 나타내려면 집계 방식을 먼저 결정해야 한다.
주기적 영상은 치면 손상을 직접 평가하는 가장 신뢰할 만한 방법이다. 그러나 과제 설명은 영상 촬영이 비용이 많이 들고 운전을 방해한다(costly and operationally disruptive)고 설명한다. 운전을 멈추지 않고는 치면을 계속 촬영하기 어려우므로 운전 중에 수집할 수 있는 저가 센서로 손상을 추정해야 한다는 것이 이 과제의 설정이다.
가속 수명 실험 및 제공 데이터
챌린지는 A부터 G까지 7개의 가속 수명 실험 데이터를 제공한다. 실험 장치는 기어비 1:1의 단순 기어박스이며, 실험마다 이빨 28개의 평기어를 고장까지 운전했다. 기어를 더 사용할 수 없는 상태를 고장으로 정의했고 수명은 약 30-90시간이다. 개별 런은 대부분 약 6시간이다.
진동은 축방향과 반경방향에 부착한 가속도계 2개로 측정했으며, 과제 설명은 반경방향 가속도계가 더 민감하다고 밝힌다. 진동과 엔코더 신호는 102.4 kHz로 샘플링했고 토크, 속도, 온도 등 운전 조건은 1 Hz로 기록했다. 인라인 오일 센서 데이터도 포함되어 있으나 과제 설명은 이 데이터를 무시해도 된다고 안내한다. 데이터는 원본 LabVIEW TDMS 파일을 변환한 1분 단위 HDF5 파일로 제공된다.
주최 측은 고전적인 진동 상태지표(condition indicator)인 FM4, NA4, M6a, ALR을 겹침 없는 1초 구간마다 계산해 함께 제공했다. 시간 동기 평균(TSA), residual 신호, difference 신호도 포함되어 있다. 참가자는 이 지표를 그대로 사용할 수도 있고 원신호에서 특징을 새로 추출할 수도 있다.
데이터 분할 및 두 가지 하위 문제
7개 실험은 학습 3개, 테스트 2개, 검증 2개로 나뉜다. 학습 실험에는 센서 데이터 전체와 이빨 28개의 영상이 약 6시간 간격으로 제공되지만, 테스트와 검증 실험에는 센서 데이터만 제공된다. 어느 세트에도 주최 측이 정한 정답 손상값은 포함되어 있지 않다.
첫 번째 하위 문제는 손상 척도의 정의이다. 참가자는 학습 영상에서 이빨별 스폴의 크기나 심각도를 추정한다. 그 값을 최댓값, 평균, 가중합 같은 방식으로 하나의 스칼라 손상값으로 집계해 학습 실험의 손상 궤적을 스스로 구성한다.
두 번째 하위 문제는 센서 데이터에서 6시간 간격의 스칼라 손상값을 추정하는 모델의 학습이다. 참가자는 이 모델로 테스트와 검증 실험의 손상 궤적을 추정해 제출한다. 테스트 단계에서는 24시간마다 점수 피드백이 제공되었다.
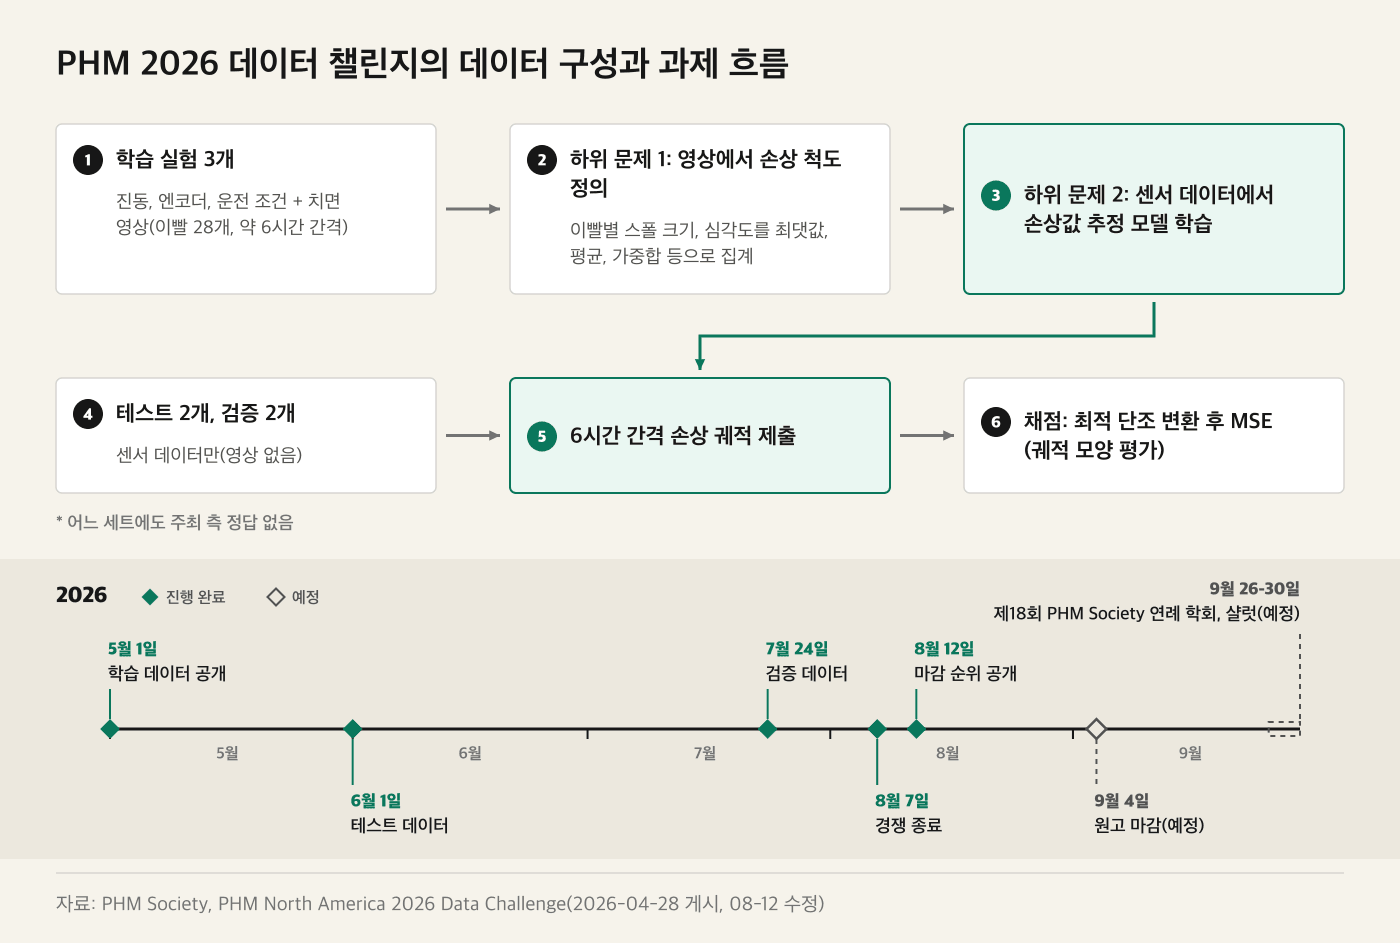
그림 1. PHM 2026 데이터 챌린지의 데이터 분할, 하위 문제, 채점 방식 및 일정. 점선은 8월 15일 기준 예정 일정이다. 자료: PHM Society, PHM North America 2026 Data Challenge(2026년 4월 28일 게시, 8월 12일 수정).
단조 변환 후 평균제곱오차 채점
실험실에서 손상 추정 결과를 검토하는 장면을 연출한 이미지이다. 화면의 파형과 곡선은 장식이며 챌린지 데이터나 결과가 아니다.
채점은 주최 측이 비공개 고정 방법으로 계산한 정답 궤적과 제출 궤적 사이의 평균제곱오차(MSE)로 한다. 참가자마다 손상 척도를 다르게 정의하므로 과제 설명은 제출 궤적에 최적 단조 변환을 적용해 척도를 맞춘 뒤 평가할 수 있다고 밝힌다. 과제 설명에 따르면 이 방식은 절대 척도가 아니라 궤적의 모양을 평가하기 위한 것이다.
단조 변환은 값의 크기 순서를 유지하므로, 이 변환을 적용하면 참가자가 선택한 척도의 단위와 범위는 점수에 영향을 주지 않는다. 점수를 좌우하는 것은 손상이 어느 구간에서 완만하게 진행되고 어느 구간에서 빠르게 진행되었는지를 얼마나 정확히 추정했는가이다.
과제 설명은 실험마다 수명 편차가 크므로 경과 시간을 손상의 대리지표로 사용해서는 안 된다고 명시한다. 센서 측정값은 경과 시간이 아니라 손상 심각도의 지표로 해석해야 한다. 테스트와 검증 실험의 길이는 학습 실험의 범위를 크게 벗어날 수 있으므로 운전 시간에 의존하는 모델은 평가 실험에서 오차가 커질 수 있다.
마감 순위 및 학회 일정
챌린지는 5월 1일 학습 데이터 공개(소프트 런치)로 시작했다. 6월 1일에 테스트 데이터, 7월 24일에 검증 데이터가 공개되었고 경쟁은 8월 7일 종료되었다. PHM Society는 8월 12일 마감 시점 순위(Standings at Close of Competition)를 공개했다(마감 순위 페이지).
순위표에는 30여 개 팀이 올랐고 20개 가까운 팀이 최종 검증 결과를 제출했다. 마감 시점 1위 팀의 검증 점수는 2.2이다. 이 점수는 0이 완벽한 값인 대회 채점 척도이며 현장의 손상 검출률이 아니다.
최종 수상은 아직 결정되지 않았다. 주최 측은 점수와 함께 창의성과 발표도 심사하며 상위 3개 팀에 상금을 수여한다. 5개 팀이 구두 발표에, 5개 팀이 포스터 발표에 초청되었다. 수상 자격을 얻으려면 논문을 작성해 발표해야 하며 원고 마감은 9월 4일이다.
제18회 PHM Society 연례 학회는 9월 26-30일 미국 노스캐롤라이나주 샬럿에서 열릴 예정이며, 챌린지 발표는 9월 28일로 잠정 예정되어 있다(PHM 2026 학회). PHM Society는 PHM을 공학 분야로 발전시키기 위한 비영리 단체이다. 학회에는 에너지, 항공, 운송, 자동차, 스마트 제조, 산업 데이터 과학, AI 분야가 참여한다.
유럽 학회의 PHM Europe 2026 챌린지는 지하철 개찰 도어용 3상 브러시리스 서보모터 시험대(PIMSSIS)에서 도어 위치 열화의 잔존수명을 추정하는 과제를 다룬다(PHM Europe 2026 챌린지).
현장 상태 모니터링 관점의 시사점
이 챌린지는 예지보전의 라벨 문제를 그대로 과제로 설정했다. 실제 손상 정도를 가장 정확히 확인하는 방법은 운전을 멈추고 촬영하거나 분해하는 것이지만, 이 방법은 비용이 크고 운전을 방해한다. 현장에서도 손상 정도가 확인된 데이터는 대개 정비나 분해 점검 시점에만 드물게 확보된다.
손상 척도를 참가자가 스스로 정의하도록 한 점도 현장 조건과 같다. 현장에서는 가장 심한 이빨의 상태, 전체 이빨의 평균, 가중합 가운데 무엇을 정비 판단 기준으로 할지 먼저 결정해야 한다. 이 결정은 운영 노트 2편 상태기반정비, 센서보다 먼저 정해야 할 것에서 다룬 정비 판단 기준과 연결된다.
같은 구성의 실험에서도 수명이 약 30-90시간에 걸쳐 분포했다. 과제 설명이 경과 시간을 손상 대리지표로 사용하지 말라고 명시한 것은 이 편차 때문이다. 운전 시간이나 정비 주기만으로 손상 상태를 판단하는 방식은 같은 한계가 있다.
주최 측은 고전 상태지표와 TSA, residual, difference 신호, 그리고 원신호를 모두 제공했다. 따라서 참가자는 지표 기반 접근과 원신호 기반 접근을 비교할 수 있다. 현장에서도 상태지표만 저장하면 나중에 다른 분석을 적용할 수 없으므로 원신호의 보존 범위를 함께 결정해야 한다.
점검 항목
- 손상 상태를 직접 확인할 수 있는 시점(정비, 분해 점검, 촬영)을 목록으로 정리하고, 그때마다 센서 데이터와 함께 기록한다.
- 부품 단위 손상을 설비 단위 값으로 집계하는 방식(최댓값, 평균, 가중합)을 정비 판단 기준에 따라 결정한다.
- 경과 시간이나 운전 시간을 손상 지표로 대신 사용하고 있지 않은지 확인한다.
- 센서의 부착 위치와 방향을 기록한다. 챌린지 데이터에서도 축방향과 반경방향 가속도계의 민감도가 달랐다.
- 토크, 속도, 온도 같은 운전 조건을 진동 데이터와 같은 시간축으로 기록한다.
- 상태지표와 함께 원신호를 어느 범위까지 보존할지 결정한다.
- 새 설비나 새 운전 조건의 수명이 학습 데이터의 범위를 벗어날 수 있다는 점을 검증 계획에 반영한다.
- 공개 챌린지 점수를 현장 검출률로 해석하지 않고 해당 설비의 데이터로 다시 검증한다.
결론
PHM 2026 데이터 챌린지는 비용이 큰 영상 라벨을 학습에만 사용하고 평가 단계에서는 저가 센서로 기어 손상 궤적을 추정하는 문제를 공개 과제로 제시했다. 챌린지 발표는 9월 26-30일 학회에서 열릴 예정이고, 최종 수상은 논문과 발표 심사를 거쳐 결정될 예정이다. 따라서 방법론의 해석은 발표 논문이 공개된 뒤 함께 확인하는 편이 정확하다. 과제 규칙과 데이터 구성은 챌린지 설명 페이지에, 마감 순위는 마감 순위 페이지에 공개되어 있다.
설비 모니터링을 도입할 때도 라벨을 확보할 시점과 손상 척도를 먼저 정해야 수집한 신호를 정비 판단에 반영할 수 있다. XyloZero처럼 소리, 진동, 환경 신호로 설비 상태를 상시 모니터링하는 도구도 이 기준에 따라 검토해야 한다.
운영 노트 3편 설비 진단, 소리와 진동의 선택 기준에서 진동 센서의 선택을, 운영 노트 6편 설비 모니터링 PoC, 운영 전에 정해야 할 것에서 현장 검증 설계를 다루었다.